أنظمة مساعدة السائق: ما تستطيع المستشعرات فعله
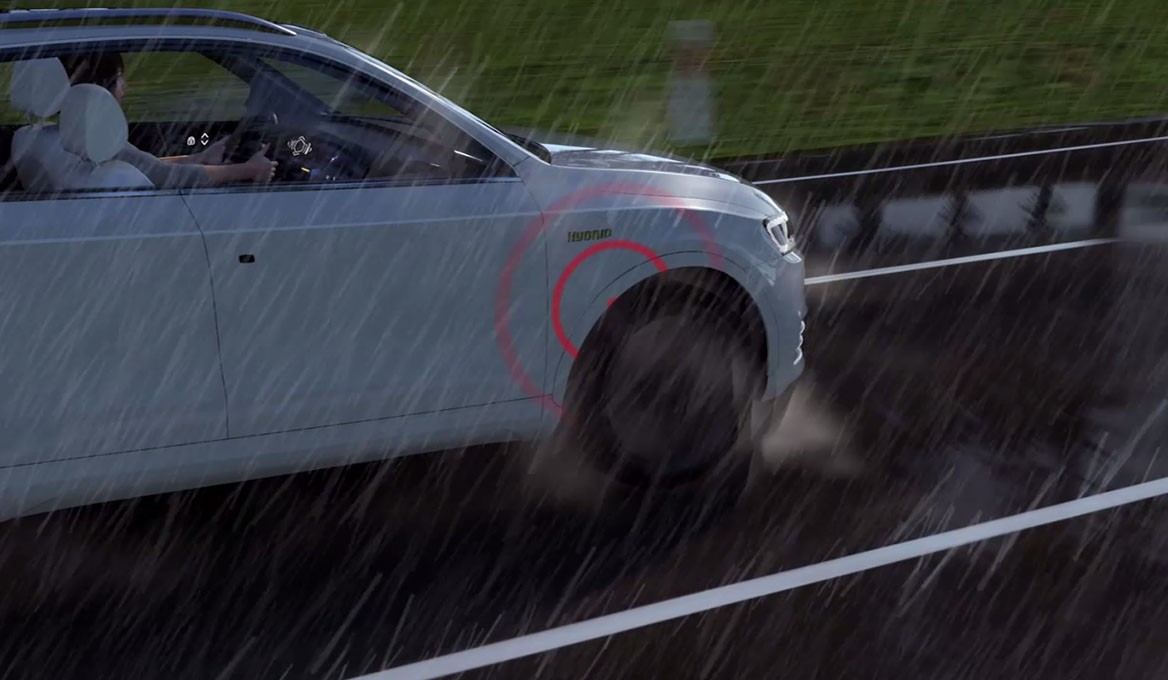
تُعنَى أنظمة مساعدة السائق (بالإنجليزية: Advanced Driver Assistance Systems؛ واختصارها: ADAS) في السيارات بتوفير راحةٍ إضافية وأمانٍ في الحركة المرورية على الطريق. وتُستخدَم حاليًا في سيارات الركاب العديد من أنظمة مساعدة السائق، تُضمَّن غالبًا في حزم أمان مفردة. وبات ذلك ممكنًا بفضل نظامٍ يزدادُ ذكاءً باستمرار لاكتشاف المنطقة المُحيطة باستخدام مستشعراتٍ آخذةٍ في الارتقاء على مستوى الأداء بمرور الوقت. وازدادت قدرةُ الموجات فوق الصوتية والرادار والليدار والكاميرا وما شابهها بشكلٍ واضح. ويمثِّل برنامجُ التشغيل شديدُ التعقيد عصبَ أجهزة التحكُّم متزايدة القدرة بصفةٍ مستمرة. إنه يُحسِّن مسارات الخوارزميات من أجل الاستجابة سريعًا حتى في مواقف القيادة الحرجة وإطلاق الإجراء (رد الفعل) الصحيح. وهكذا يمكن السيطرة على الموقف الحرج وتجنُّب الحوادث.
مستشعرات الرادار والموجات فوق الصوتية
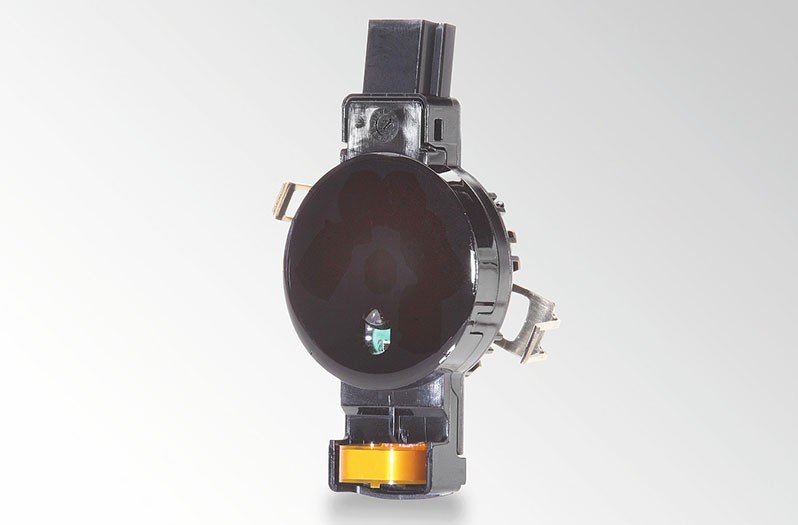
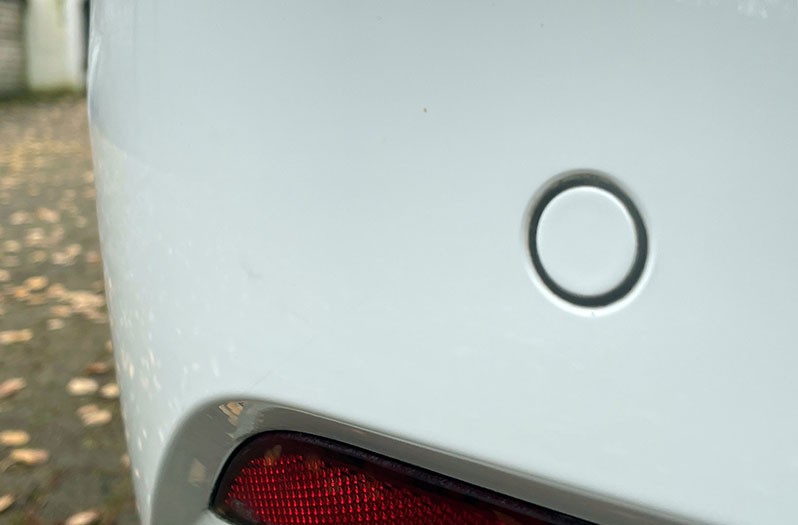
تسمح أنظمة الرادار (عادةً بتردد 77 جيجاهرتز) بقياساتٍ دقيقة للسرعة والمسافة، حتى عند السرعات العالية للمركبة، ولكنها ليست ذات دقة زاوِّية عالية. وهي تفيد، على سبيل المثال، في تجنُّب الاصطدامات. وتتمثَّل إحدى نقاط قوتها في استقلاليتها عن الطقس. وتُستخدم بجانب الرادار قصير المدى لاكتشاف الأجسام في مدى يصل حتى 30 مترًا، أنظمة رادار متوسطة المدى وطويلة المدى يصل مداها إلى 250 مترًا.
مستشعرات ليدار
يُعد مستشعر الليدار مستشعرًا لا يقل أهمية. ويشير هذا الاختصار إلى «الكشف عن الضوء وتحديد المسافة» (Light Detection and Ranging) – وهو نظام قياس بصري يُستخدم للكشف عن الأجسام. ويمكن تحديد موقع الجسم من خلال انعكاس الضوء المنبعث عليه حتى يعود الضوء إلى جهاز الاستقبال. ومن ثم، فهو من حيث المبدأ ماسح ليزري قادر أيضًا على إنشاء صورة ثلاثية الأبعاد للمحيط. لا تعمل أنظمة الليدار بالموجات الدقيقة، بل بنبضات ضوئية من نطاقات الضوء غير المرئي، أي الضوء القريب من الأشعة تحت الحمراء. وعادةً ما يكون طول موجتها 905 نانومتر، ويبلغ مداها 200 متر في ظروف جوية جيدة، وتتميز بدقة زاوية عالية وتغطية 360 درجة. ومع ذلك، فإن الضوء الساطع وظروف الرؤية السيئة، مثل الضباب أو المطر أو الرذاذ، تؤثر على المدى. لذلك، يُستخدم الليدار في الغالب كنظام مساعد.
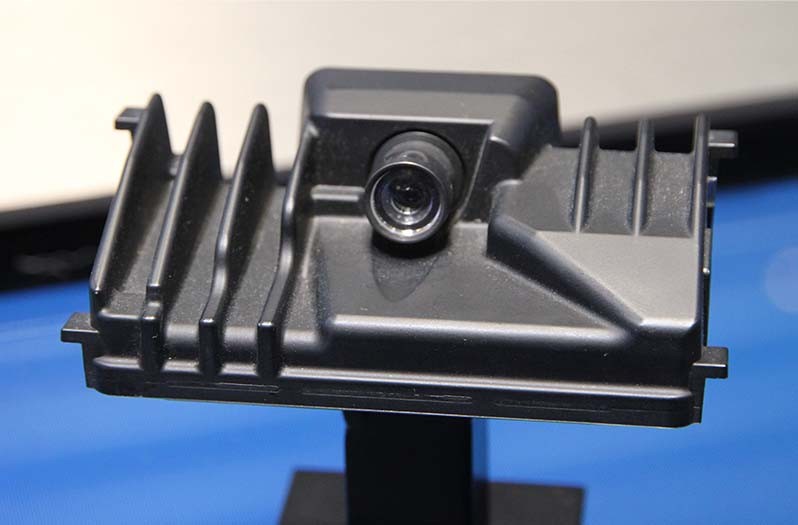
تستطيع الكاميراتُ الحديثة التعرُّف، فضلاً عن ذلك، على العوائق الكائنة أمام السيارة، والتمييز بينها. وتُستخدم في هذا الصدد الكاميراتُ الأحادية والاستريو على حدٍ سواء. وهذه الأخيرة قادرةٌ على اكتشاف العوائق في صورةٍ ثلاثية الأبعاد دون أجهزة استشعارٍ إضافية. في حال وجود كاميرا استريو، يحد حيزُ التركيب من التصوير ثلاثي الأبعاد: فكلما قصرُت المسافةُ الفاصلةُ بين عدستيّ الكاميرا، كان مدى القياس ثلاثيّ الأبعاد الفعَّال أصغر. وهذا يعني: أن كاميرات الاستريو تستطيعُ الرؤيةَ بأبعادٍ ثلاثة حتى 50 مترًا أمام السيارة. وتكون اختلافاتُ المنظور بين كلتا الصورتين المُلتَقطَتين، علاوةً على ذلك، ضئيلةً جدًا على أن تُشتَق منها معلوماتٌ ثلاثيةُ الأبعاد. وبدءًا من هذا الحد، تسلكُ الكاميرا مَسلك كاميرا أحادية.
يبلغ مدى الكاميرا الأحادية حوالي 250 مترًا بغض النظر عن حيز التركيب، ومن خلال الجمع بين الصور من عدة كاميرات ومستشعرات، يتسنى إنشاءُ عرضٍ ثلاثيّ الأبعاد. ويمكن للكاميرات في المقصورة الداخلية كذلك اكتشافُ ما إذا كان السائقُ مُتعبًا أو مُشتتًا. وتسجِّل الكاميراتُ المحيطة (الأمامية والخلفية)، فضلاً عن ذلك، النطاقَ المحيط المباشر للسيارة وتُظهر العوائق.
مستشعرات الأشعة تحت الحمراء
تُستخدم كاميراتُ الأشعة تحت الحمراء، من ناحيةٍ أخرى، من أجل مساعدي الرؤية الليلية. وهي تتفاعل مع الإشعاع الحراريّ الصادر عن الأجسام. تُحوَّل المعلومات إلى صورٍ بالأبيض والأسود، وتُعرض على شاشة العرض المدمجة. تبدو المنطقةُ المحيطة الأكثر برودةً مظلمةً، فيما يظهر الأشخاص والحيوانات في سطوعٍ ملفت. وتكتشف الأنظمةُ الحديثةُ الأشخاصَ والحيواناتِ البرية الأكبر حجمًا في مسافةٍ تصلُ إلى 300 متر. وتدوِّي إشارةٌ تحذيرية في المواقف الخطرة. ويكون من الممكن، على سبيل المثال، تحذيرُ الشخص بنبضاتٍ ضوئية قصيرة اعتمادًا على نظام الكشاف الأمامي.
دمجُ بيانات المستشعرات
يمكن ربطُ جميع البيانات ذات الصلة من الموجات فوق الصوتية والرادار والليدار والكاميرا وغيرها بذكاء وفي الوقت الفعليّ بمساعدة ما يُسمَّى دمجُ المستشعرات. من ناحية المنظور، هذا ما يجعل القيادةَ الآليةَ ممكنةً في المقام الأول. عملياتُ التكرار، أي التداخلُ الجزئيُّ للنتائج فيما يخص استكشاف النطاق المحيط، هي أمرٌ مرغوبٌ فيه صراحةً. فقط عملياتُ التكرار واختباراتُ المعقولية، أي الفحصُ الداخليُّ للنظام لمعرفة ما إذا كانت بياناتُ النطاق المحيط قد سُجِّلت بشكلٍ صحيح، تمنعُ إلى حدٍ كبير التفسيرَ غير الصحيح للبيانات. نحنُ نتعامل مع ذلك بمزيجٍ فرديّ من المعلومات والمستشعرات والمزيدَ المزيد من البيانات، التي تجب معالجتها في الوقت الفعليّ، اعتمادًا على أنظمة مساعدة السائق ودرجة الأتمتة وفئة السيارة. وهذا ما يمثلُ اليوم تحفةً فنيةً من التكنولوجيا!